


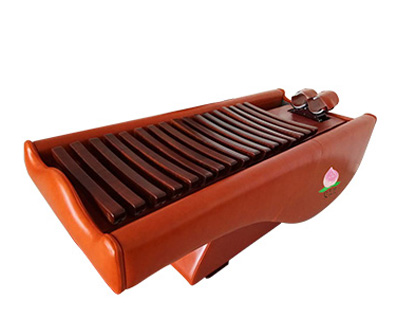
仿生脊椎床
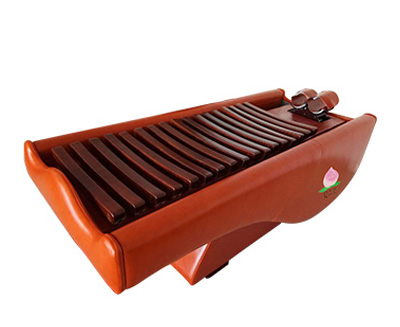 仿生脊椎床
 喜寿康
 AI CS
 已收藏
点击收藏
 Share
仿生脊椎智能多维养生床是我公司采用发明专利技术【发明专利号 ZL201410246368.6】,自主创新研发的一种保健养生运动器材。使人体实现倒序反向有氧运动运动和腔隙横向立体运动模式。
仿生脊椎智能多维养生床基本原理,采用仿生人脊椎结构及活动特征的床体。枕头连接脚踝牵引其做立体空间 S 形摆动,床体一端与底座铰接,另一端采用滚珠丝杠推动铰链做升降运动。实现下列两种运动方式同时进行:①身体平躺到脚下 0~30 度之间可根据使用者的体重、身高及身体僵硬程度调整速度和倒立角度;②身体平躺到脚下 0~30 度之间任意角度倒立腔隙横向立体运动。从而使人体实现有氧反向运动模式和腔隙横向立体运动模式。
经常使用本品健身养生,可在多维度空间运动人体脊椎各个大小关节,改善关节间隙,促进脊椎周围神经血管通畅,疏通任督经络,全方位调整脊椎变形;加强脏腑有氧向立体运动,延缓脑器官下移,加快细胞新陈代谢,筋舒脊骨,塑身健体;延缓面部下垂趋势;通过经常的倒序有氧运动,影响血液流速和方向,加强血管扩张收缩运动,增强血管壁弹性和毛细血管畅通,改善头部血液循环和下肢血液循环;对人们养颜益寿抗衰老、养生保健促健康的效果。
技术参数 Technical Parameter
表格
| 项目 | 参数 |
|---|---|
| 输入电源 | 220±10V,50 赫兹 |
| 驱动电机功率 | 180W 220V |
| 升降电机功率 | 120W 24V± |
| 最大负荷 | ≤100kg |
| 左右摆动振幅 | 5.5±1cm |
| 摆动频率(可调) | 50~130 次 / 分钟 |
| 升降升高距离(可调) | 0~40cm |
| 降端下降距离(可调) | 0~40cm |
| 最大噪音 | ≤80 分贝 |
| 仿生脊椎支撑板 | 每个板可以在外力作用下左右滑动和上下滑动 |
警告:在接近接线端子前,必须切断所有电路。
执行标准 Operative Norm
- GB 17498.1-2008 固定式健身器材 第 1 部分:通用安全要求和试验方法
- GB 4706.1-2005 家用和类似用途电器的安全 第 2 部分 通用要求





仿生脊椎床
喜寿康
客服
已收藏
点击收藏
仿生脊椎智能多维养生床是我公司采用发明专利技术【发明专利号 ZL201410246368.6】,自主创新研发的一种保健养生运动器材。使人体实现倒序反向有氧运动运动和腔隙横向立体运动模式。
仿生脊椎智能多维养生床基本原理,采用仿生人脊椎结构及活动特征的床体。枕头连接脚踝牵引其做立体空间 S 形摆动,床体一端与底座铰接,另一端采用滚珠丝杠推动铰链做升降运动。实现下列两种运动方式同时进行:①身体平躺到脚下 0~30 度之间可根据使用者的体重、身高及身体僵硬程度调整速度和倒立角度;②身体平躺到脚下 0~30 度之间任意角度倒立腔隙横向立体运动。从而使人体实现有氧反向运动模式和腔隙横向立体运动模式。
经常使用本品健身养生,可在多维度空间运动人体脊椎各个大小关节,改善关节间隙,促进脊椎周围神经血管通畅,疏通任督经络,全方位调整脊椎变形;加强脏腑有氧向立体运动,延缓脑器官下移,加快细胞新陈代谢,筋舒脊骨,塑身健体;延缓面部下垂趋势;通过经常的倒序有氧运动,影响血液流速和方向,加强血管扩张收缩运动,增强血管壁弹性和毛细血管畅通,改善头部血液循环和下肢血液循环;对人们养颜益寿抗衰老、养生保健促健康的效果。
技术参数 Technical Parameter
表格
| 项目 | 参数 |
|---|---|
| 输入电源 | 220±10V,50 赫兹 |
| 驱动电机功率 | 180W 220V |
| 升降电机功率 | 120W 24V± |
| 最大负荷 | ≤100kg |
| 左右摆动振幅 | 5.5±1cm |
| 摆动频率(可调) | 50~130 次 / 分钟 |
| 升降升高距离(可调) | 0~40cm |
| 降端下降距离(可调) | 0~40cm |
| 最大噪音 | ≤80 分贝 |
| 仿生脊椎支撑板 | 每个板可以在外力作用下左右滑动和上下滑动 |
警告:在接近接线端子前,必须切断所有电路。
执行标准 Operative Norm
- GB 17498.1-2008 固定式健身器材 第 1 部分:通用安全要求和试验方法
- GB 4706.1-2005 家用和类似用途电器的安全 第 2 部分 通用要求
仿生脊椎床
$ 9.90 $ 59.90
仿生脊椎床


